بازار
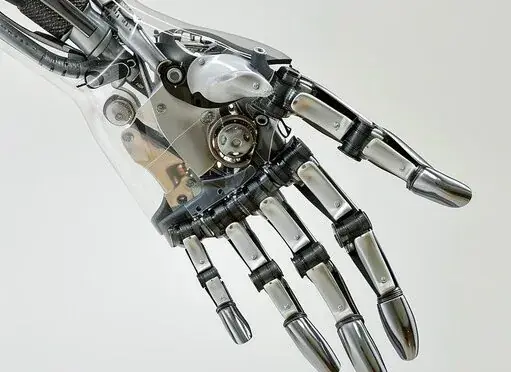
به نقل از تکاکسپلور، با تعبیه مستقیم یک پوست لمسی نوری نرم روی اسکلت رباتیک و تلفیق آن با یک الگوریتم تصمیمگیری در لحظه، اِمآرم میتواند اطلاعات تماس را در سراسر بازو و ساعد خود دریافت و تحلیل کند؛ امری که امکان درک لمسی شبیه به انسان و تنظیم انطباقی اشیاء را فراهم میسازد. همچنین، این سیستم میتواند میان انواع گوناگون تعاملات لمسی نظیر قلقلک دادن یا ضربه زدن آرام تمایز قائل شود، به صورت در لحظه واکنش نشان دهد و از طریق بازخورد لمسی از موانع دوری کند؛ قابلیتی که افقهای جدیدی را برای توسعه رباتهای هوشمند دارای کالبد فیزیکی میگشاید.
این گروه پژوهشی با الهام از ساختار «استخوان-عضله-پوست» در بدن انسان، یک پوست لمسی نوری نرم و گسترده را درون اسکلت مکانیکی سفت اِمآرم تعبیه کردند تا قابلیت انجام دادن عملیات سنگین با حسگری لمسی نرم تلفیق شود. بیش از ۷۱ هزار میلیمتر مربع از این پوست لمسی نرم، بخشهای بازو و ساعد ربات را میپوشاند و دوربینهای داخلی در مقیاس زیر میلیمتر، توزیع نیروهای واردشده به بازوی رباتیک را تحلیل میکنند. اِمآرم به وضوح مکانی ۰.۰۸۵ میلیمتر دست مییابد که با وضوح پوست نوک انگشتان انسان قابل مقایسه است. آستانه تشخیص دو نقطه در این سیستم میتواند به ۱۸.۲ میلیمتر برسد؛ رقمی که از محدوده معمول ۳۰ تا ۵۰ میلیمتری در پوست بازوی انسان عملکرد بهتری دارد و امکان تشخیص دقیقتر فواصل بین نقاط تماس را فراهم میکند.
روش حسگری نوری، نیاز به سیمکشیهای پیچیدهای را که در پوست الکترونیکی وجود دارد، از میان برمیدارد و ذاتاً در برابر تداخلهای الکترومغناطیسی، نوری، دمایی، رطوبتی و صوتی مقاوم است. آزمایشها نشان دادند که اِمآرم در رویارویی با پنج نوع تداخل محیطی، دقت حسگری … …